앤트그룹(Ant Group) 산하 체화형 AI 기업 로비안트(Robbyant)가 2026년 11월 11일 오후 2시 30분(현지시간 기준) 로봇의 정밀한 촉각 인지를 지원하는 촉각 파운데이션 모델 '링봇 터치(LingBot-Touch)'를 오픈소스 형식으로 공개했다.
5000시간 실세계 데이터 학습
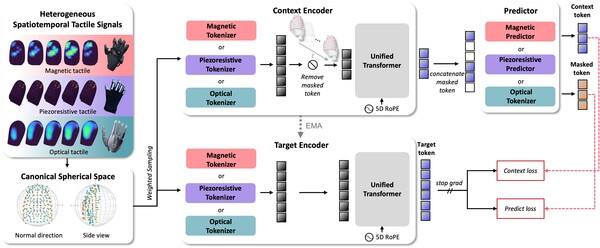
이번에 공개된 모델은 약 5000시간에 달하는 실제 세계의 촉각 데이터를 기반으로 사전 학습되었다.
자기식 촉각, 시각식 촉각, 압저항 센서 등 세 가지 주요 센서 방식을 아우르며 다양한 신호를 통합된 촉각 표현으로 변환한다.
이를 통해 다양한 로봇 핸드와 행동 모델이 촉각 이해를 공유하고 재사용할 수 있도록 지원한다.
실제 작업 성공률 향상
로비안트는 2개 로봇 핸드인 '샤르파 웨이브(Sharpa Wave)'와 '엑스핸드(XHand)'를 활용해 26건의 실제 테스트를 진행했다.
링봇 터치를 통합한 결과 링봇-VLA, π0.5, 디퓨전 폴리시, 티렉스 등 4개 행동 모델의 평균 작업 성공률은 기존 대비 약 14~26퍼센트포인트 향상된 것으로 나타났다.
특히 티렉스를 이용해 병뚜껑을 여는 테스트에서는 촉각 입력이 없을 때 56.25퍼센트였던 성공률이 링봇 터치 적용 후 90퍼센트까지 높아졌다.
두 가지 모델 크기와 공개 방식
로비안트는 온디바이스 연산 제약을 고려해 경량 버전인 '링봇 터치 타이니(LingBot-Touch-Tiny)'를 포함해 두 가지 모델 크기를 제공한다.
약 530만 개의 매개변수를 포함하는 경량 버전은 전체 모델 크기를 0.13퍼센트에서 0.16퍼센트만 증가시키면서 성능을 발휘한다.
해당 모델의 기술 보고서와 코드는 허깅페이스와 깃허브를 통해 오픈소스로 제공되어 개발자들이 이용할 수 있다.
출처 : Ant Group 보도자료(뉴스와이어)
· · · · · · · · · ·
스페셜타임스는 AI 기술의 도움을 받아 더 빠르고 다양한 뉴스를 독자에게 전달하기 위해 노력하고 있습니다.
